无人清扫机器人维修,导航定位偏差校准施工
2026-03-23 11:04:27
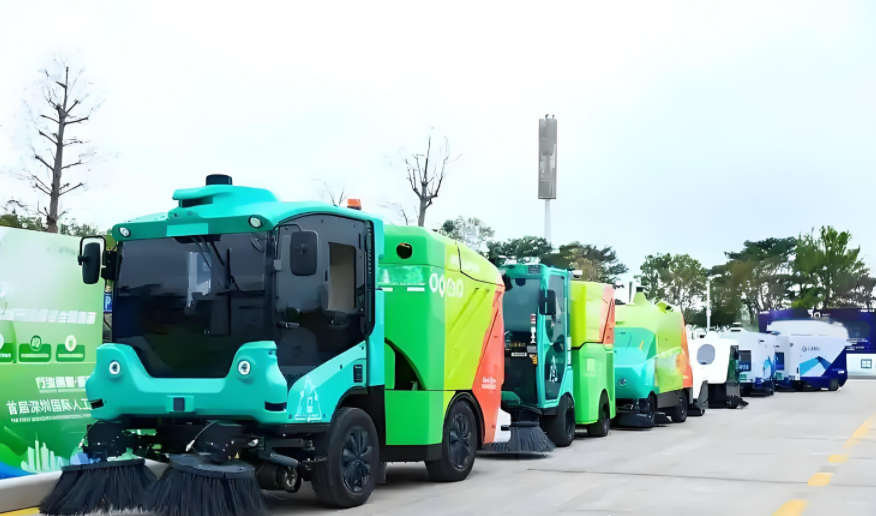
无人清扫机器人凭借自主作业能力,广泛应用于各类场景,而导航定位系统是其稳定运行的核心,一旦出现定位偏差,会直接导致清扫漏扫、重复清扫,甚至碰撞障碍物,影响作业效率与效果。导航定位偏差并非无法修复,通过规范的维修校准施工,可有效解决该问题,恢复机器人的正常作业状态。
导航定位偏差的出现,多与环境干扰、部件损耗、校准失效相关。在长期作业过程中,机器人的导航感知部件易沾染灰尘、杂物,影响信号传输,导致定位判断出现偏差;作业环境中的反光物体、复杂障碍物,也会干扰导航系统的环境识别,造成定位偏移;此外,长期使用后部件的自然损耗,或前期校准不到位,也会让定位精度逐渐下降,出现导航错乱的情况。
开展导航定位偏差校准施工前,需做好充分的准备工作,为校准工作奠定基础。首先要对机器人进行全面检查,排查是否存在部件损坏、线路松动等问题,确保机器人处于可正常启动的状态;同时清理导航感知部件表面的灰尘、杂物,避免污染物影响校准精度;还要确认作业环境无明显干扰因素,为校准施工提供稳定的环境条件,避免外界干扰导致校准结果出现偏差。
校准施工过程需遵循规范流程,循序渐进推进,确保校准效果。首先启动机器人的校准模式,让机器人自主完成初始定位,获取当前环境的基础数据,对比预设定位参数,初步判断偏差范围与方向。随后根据偏差情况,调整导航系统的参数设置,优化环境识别算法,让机器人重新识别周边环境,修正定位偏差。
在参数调整过程中,需实时观察机器人的作业状态,记录定位偏差的变化情况,逐步微调参数,直至机器人能够精准定位、顺畅导航。对于感知部件损耗导致的偏差,需先对损耗部件进行维修或更换,再开展校准工作,避免因部件问题影响校准效果。校准过程中,还要注重环境适配性,根据不同作业场景的特点,调整校准参数,确保机器人在各类环境下都能保持精准定位。
校准施工完成后,需进行全面测试,验证校准效果。让机器人在预设区域内自主作业,观察其导航定位是否精准,是否存在漏扫、偏移、碰撞等问题,同时检测机器人的作业效率,确认其已恢复正常状态。若测试中发现仍有定位偏差,需重新检查校准流程,调整参数,直至达到理想的校准效果。
此外,日常维护也能减少导航定位偏差的出现,降低维修校准频率。定期清理机器人的导航感知部件,保持部件清洁;避免机器人在强干扰环境下长期作业,减少环境对导航系统的影响;定期对机器人进行全面检查,及时发现并处理部件损耗问题,做好校准维护记录,确保机器人长期稳定运行。
无人清扫机器人导航定位偏差校准施工,是保障机器人正常作业的关键环节。通过规范的准备工作、科学的校准流程、全面的测试验证,可有效解决定位偏差问题,恢复机器人的导航精度与作业效率。同时,做好日常维护工作,能有效预防定位偏差的出现,延长机器人的使用寿命,让无人清扫机器人持续发挥清洁效能。
导航定位偏差的出现,多与环境干扰、部件损耗、校准失效相关。在长期作业过程中,机器人的导航感知部件易沾染灰尘、杂物,影响信号传输,导致定位判断出现偏差;作业环境中的反光物体、复杂障碍物,也会干扰导航系统的环境识别,造成定位偏移;此外,长期使用后部件的自然损耗,或前期校准不到位,也会让定位精度逐渐下降,出现导航错乱的情况。
开展导航定位偏差校准施工前,需做好充分的准备工作,为校准工作奠定基础。首先要对机器人进行全面检查,排查是否存在部件损坏、线路松动等问题,确保机器人处于可正常启动的状态;同时清理导航感知部件表面的灰尘、杂物,避免污染物影响校准精度;还要确认作业环境无明显干扰因素,为校准施工提供稳定的环境条件,避免外界干扰导致校准结果出现偏差。
校准施工过程需遵循规范流程,循序渐进推进,确保校准效果。首先启动机器人的校准模式,让机器人自主完成初始定位,获取当前环境的基础数据,对比预设定位参数,初步判断偏差范围与方向。随后根据偏差情况,调整导航系统的参数设置,优化环境识别算法,让机器人重新识别周边环境,修正定位偏差。
在参数调整过程中,需实时观察机器人的作业状态,记录定位偏差的变化情况,逐步微调参数,直至机器人能够精准定位、顺畅导航。对于感知部件损耗导致的偏差,需先对损耗部件进行维修或更换,再开展校准工作,避免因部件问题影响校准效果。校准过程中,还要注重环境适配性,根据不同作业场景的特点,调整校准参数,确保机器人在各类环境下都能保持精准定位。
校准施工完成后,需进行全面测试,验证校准效果。让机器人在预设区域内自主作业,观察其导航定位是否精准,是否存在漏扫、偏移、碰撞等问题,同时检测机器人的作业效率,确认其已恢复正常状态。若测试中发现仍有定位偏差,需重新检查校准流程,调整参数,直至达到理想的校准效果。
此外,日常维护也能减少导航定位偏差的出现,降低维修校准频率。定期清理机器人的导航感知部件,保持部件清洁;避免机器人在强干扰环境下长期作业,减少环境对导航系统的影响;定期对机器人进行全面检查,及时发现并处理部件损耗问题,做好校准维护记录,确保机器人长期稳定运行。
无人清扫机器人导航定位偏差校准施工,是保障机器人正常作业的关键环节。通过规范的准备工作、科学的校准流程、全面的测试验证,可有效解决定位偏差问题,恢复机器人的导航精度与作业效率。同时,做好日常维护工作,能有效预防定位偏差的出现,延长机器人的使用寿命,让无人清扫机器人持续发挥清洁效能。
相关资讯
无相关信息
万事俱备 只等你来!
服务商加盟条件:专业行业施工经验与资质/认同并严格执行平台各项规则制度/客户至上重视服务体验/有实体店铺及营业执照/需缴纳一定保证金(后期可退还),试用3个月后可签订长期合作协议。