园区清洁机器人导航乱走问题 优化地图区域划分解决方法
2026-06-22 09:44:07
园区清洁机器人导航乱走的常见故障表现
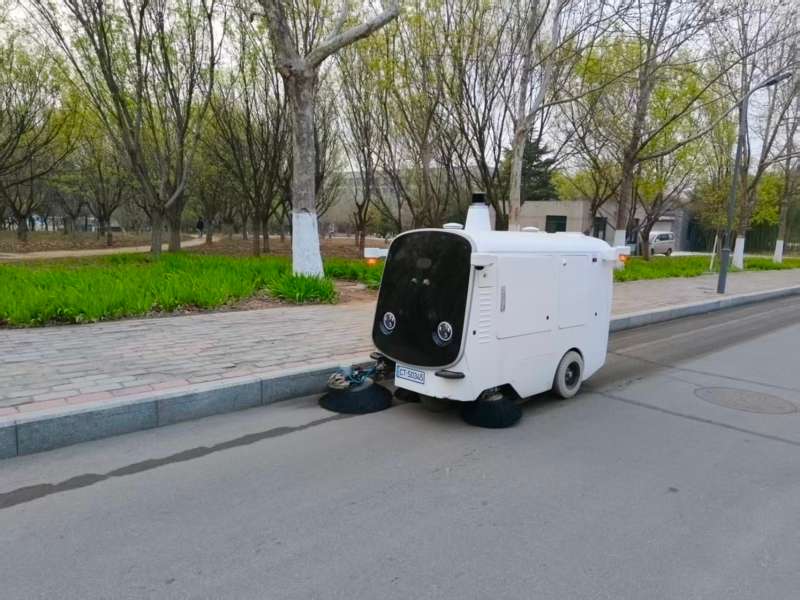
现阶段很多园区投入使用智能清洁机器人,替代人工完成日常保洁工作。但不少园区在设备长期运行中,频繁出现机器人导航乱走的问题,直接影响园区保洁工作的有序推进。这类故障有着固定且明显的表现形式,日常运维中极易识别。
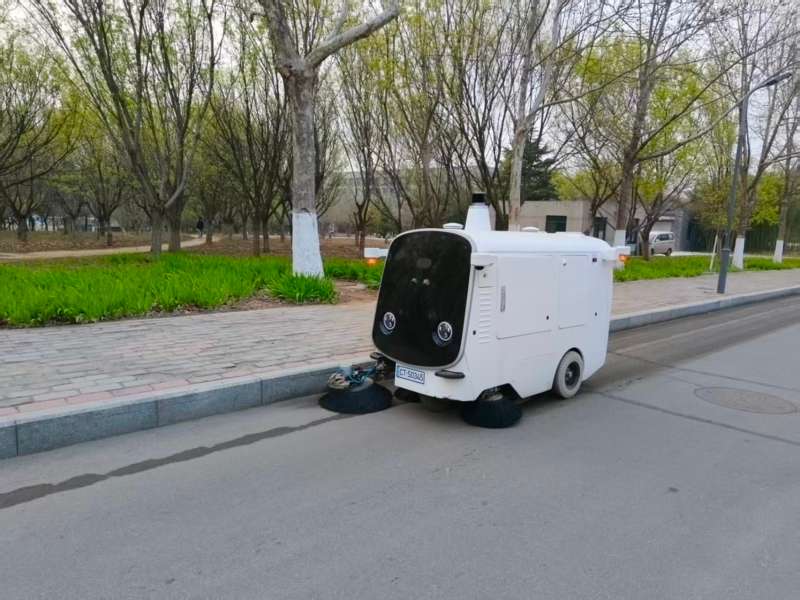
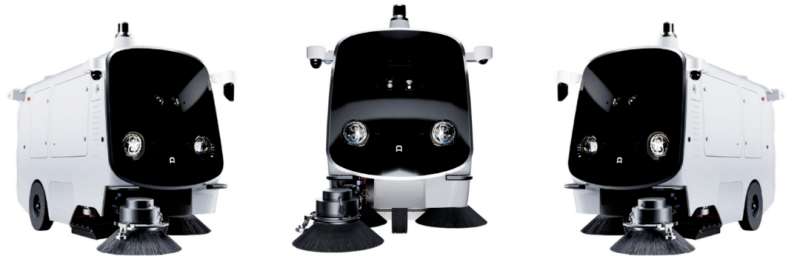
部分清洁机器人启动作业后,会偏离预设的清洁路线,随意穿梭在园区道路、绿化带及停车区域。有的机器人会重复清扫同一区域,遗漏大片指定清洁范围,出现清洁盲区。还有部分设备会出现原地卡顿、无规律绕行、跨越作业边界的情况,甚至靠近园区设施、障碍物,增加设备磕碰损坏的概率。这些问题不仅降低了园区清洁的效率,还会造成设备电量、运行资源的浪费。
多数情况下,机器人硬件设备无故障,传感器、电机、电池等核心部件均可正常工作,故障根源并非设备损坏,而是地图数据与园区实际场景不匹配,清洁区域划分不合理。
机器人导航乱走的核心原因:地图区域划分不合理
清洁机器人的作业逻辑,完全依托提前录入的园区地图和区域划分数据运行。设备依靠地图定位、边界识别,规划合规的清洁路线,一旦地图数据出现偏差,导航运行就会出现紊乱。
首先是初始地图绘制过于笼统。很多园区初期录入机器人地图时,没有根据园区功能分区细化划分,只是简单绘制整体园区轮廓,没有区分主干道、绿化带、休闲区域、停车区域等不同清洁板块。大范围笼统的地图数据,会让机器人无法精准识别作业边界,出现越界、乱走行为。
其次是园区场景更新后,地图数据未同步更新。园区会定期进行设施调整、场地改造、绿植补种、车位规划等变动,场地布局和障碍物位置会发生变化。如果运维人员没有及时重新测绘、划分清洁区域,机器人依旧依托老旧地图运行,就会出现定位偏差、路线错乱,无法适配新的园区环境。
最后是区域边界设置模糊。部分地图划分过程中,区域边界没有精准标定,存在边界重叠、空白区域,机器人系统无法精准判定作业范围,进而出现随机游走、重复清扫、漏扫等问题。
重新划分清洁区域地图的实操优化方案
解决园区清洁机器人导航乱走问题,核心方式就是重新测绘园区场地,精细化划分清洁区域,更新设备内置地图数据,适配实际作业场景。整套操作流程简单且落地性强,可有效根治导航紊乱问题。
第一步,完成园区全域实地测绘。运维人员需要走遍园区所有清洁区域,排查场地内的固定障碍物、道路边界、功能分区,记录园区最新布局情况,清除老旧地图中的错误数据,搭建精准的全新园区基础地图。
第二步,精细化拆分清洁区域。按照园区功能板块拆分独立作业区域,将园区主干道、人行步道、广场区域、停车场、园区边角区域单独划分,明确每个区域的清洁范围、作业边界、通行路线,避免区域重叠和空白。同时根据不同区域的保洁需求,匹配对应的机器人运行模式。
第三步,标定边界并录入系统。对每个清洁区域的边界进行精准标定,在机器人系统中录入全新的区域划分数据和导航路线,设置禁止通行区域、避让区域,杜绝机器人越界乱走。完成录入后,分区域测试机器人运行状态,微调路线和边界数据,确保设备运行轨迹规范、清洁覆盖完整。
依托专业运维保障机器人长期稳定运行
清洁机器人地图优化和区域划分属于专业智能设备运维工作,需要专业人员操作,非专业人员调整容易出现数据偏差,导致故障反复出现。小安派工可提供全国范围的智能设备安装及运维服务,能够高效处理各类园区清洁机器人导航及地图优化问题。
平台可以汇总全国各地机器人运维难点,总部工程师可远程排查机器人导航错乱、地图数据异常等问题,快速定位故障原因,线下现场工程师落地完成地图重绘、区域划分、设备调试等实操工作,同时共享各地成熟运维经验,保障园区清洁机器人长期稳定规范运行,持续提升园区智能化保洁质量。
现阶段很多园区投入使用智能清洁机器人,替代人工完成日常保洁工作。但不少园区在设备长期运行中,频繁出现机器人导航乱走的问题,直接影响园区保洁工作的有序推进。这类故障有着固定且明显的表现形式,日常运维中极易识别。
部分清洁机器人启动作业后,会偏离预设的清洁路线,随意穿梭在园区道路、绿化带及停车区域。有的机器人会重复清扫同一区域,遗漏大片指定清洁范围,出现清洁盲区。还有部分设备会出现原地卡顿、无规律绕行、跨越作业边界的情况,甚至靠近园区设施、障碍物,增加设备磕碰损坏的概率。这些问题不仅降低了园区清洁的效率,还会造成设备电量、运行资源的浪费。
多数情况下,机器人硬件设备无故障,传感器、电机、电池等核心部件均可正常工作,故障根源并非设备损坏,而是地图数据与园区实际场景不匹配,清洁区域划分不合理。
机器人导航乱走的核心原因:地图区域划分不合理
清洁机器人的作业逻辑,完全依托提前录入的园区地图和区域划分数据运行。设备依靠地图定位、边界识别,规划合规的清洁路线,一旦地图数据出现偏差,导航运行就会出现紊乱。
首先是初始地图绘制过于笼统。很多园区初期录入机器人地图时,没有根据园区功能分区细化划分,只是简单绘制整体园区轮廓,没有区分主干道、绿化带、休闲区域、停车区域等不同清洁板块。大范围笼统的地图数据,会让机器人无法精准识别作业边界,出现越界、乱走行为。
其次是园区场景更新后,地图数据未同步更新。园区会定期进行设施调整、场地改造、绿植补种、车位规划等变动,场地布局和障碍物位置会发生变化。如果运维人员没有及时重新测绘、划分清洁区域,机器人依旧依托老旧地图运行,就会出现定位偏差、路线错乱,无法适配新的园区环境。
最后是区域边界设置模糊。部分地图划分过程中,区域边界没有精准标定,存在边界重叠、空白区域,机器人系统无法精准判定作业范围,进而出现随机游走、重复清扫、漏扫等问题。
重新划分清洁区域地图的实操优化方案
解决园区清洁机器人导航乱走问题,核心方式就是重新测绘园区场地,精细化划分清洁区域,更新设备内置地图数据,适配实际作业场景。整套操作流程简单且落地性强,可有效根治导航紊乱问题。
第一步,完成园区全域实地测绘。运维人员需要走遍园区所有清洁区域,排查场地内的固定障碍物、道路边界、功能分区,记录园区最新布局情况,清除老旧地图中的错误数据,搭建精准的全新园区基础地图。
第二步,精细化拆分清洁区域。按照园区功能板块拆分独立作业区域,将园区主干道、人行步道、广场区域、停车场、园区边角区域单独划分,明确每个区域的清洁范围、作业边界、通行路线,避免区域重叠和空白。同时根据不同区域的保洁需求,匹配对应的机器人运行模式。
第三步,标定边界并录入系统。对每个清洁区域的边界进行精准标定,在机器人系统中录入全新的区域划分数据和导航路线,设置禁止通行区域、避让区域,杜绝机器人越界乱走。完成录入后,分区域测试机器人运行状态,微调路线和边界数据,确保设备运行轨迹规范、清洁覆盖完整。
依托专业运维保障机器人长期稳定运行
清洁机器人地图优化和区域划分属于专业智能设备运维工作,需要专业人员操作,非专业人员调整容易出现数据偏差,导致故障反复出现。小安派工可提供全国范围的智能设备安装及运维服务,能够高效处理各类园区清洁机器人导航及地图优化问题。
平台可以汇总全国各地机器人运维难点,总部工程师可远程排查机器人导航错乱、地图数据异常等问题,快速定位故障原因,线下现场工程师落地完成地图重绘、区域划分、设备调试等实操工作,同时共享各地成熟运维经验,保障园区清洁机器人长期稳定规范运行,持续提升园区智能化保洁质量。
相关资讯

万事俱备 只等你来!
服务商加盟条件:专业行业施工经验与资质/认同并严格执行平台各项规则制度/客户至上重视服务体验/有实体店铺及营业执照/需缴纳一定保证金(后期可退还),试用3个月后可签订长期合作协议。